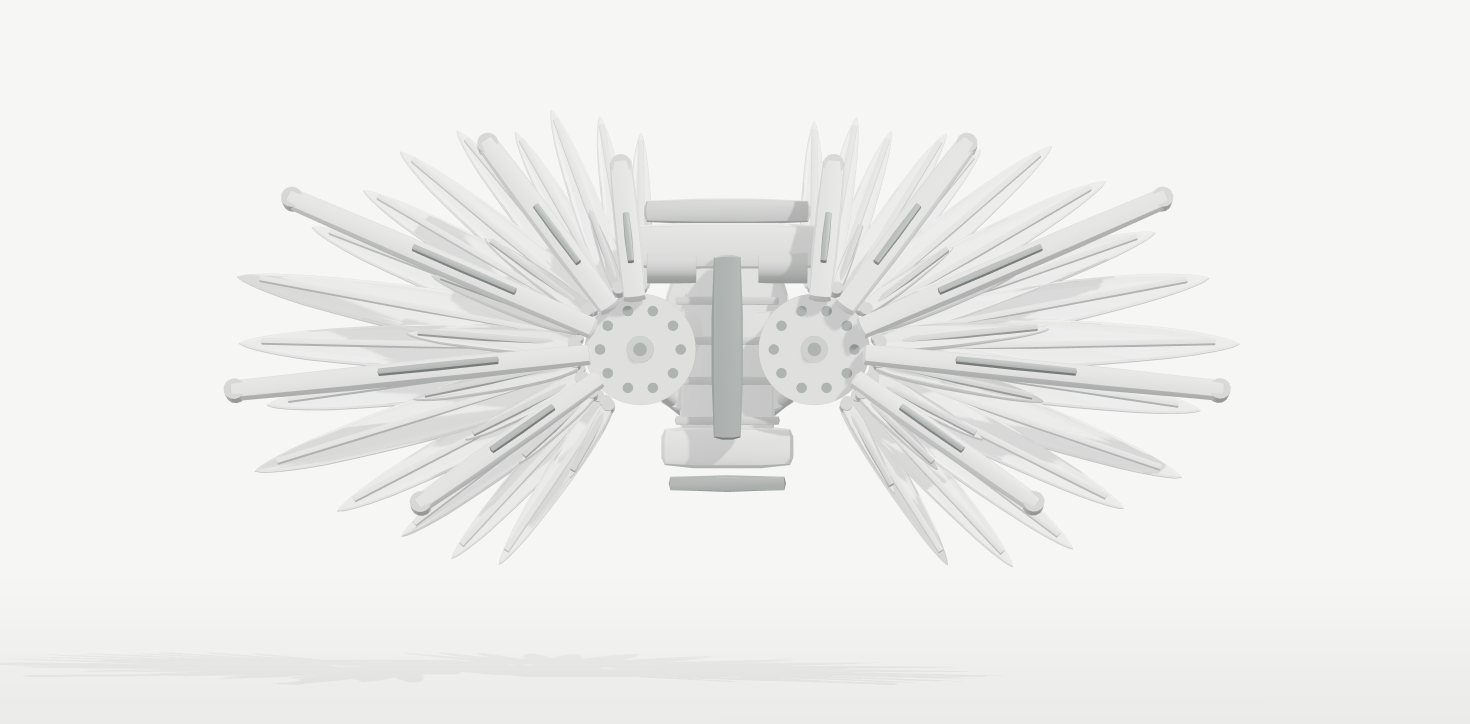
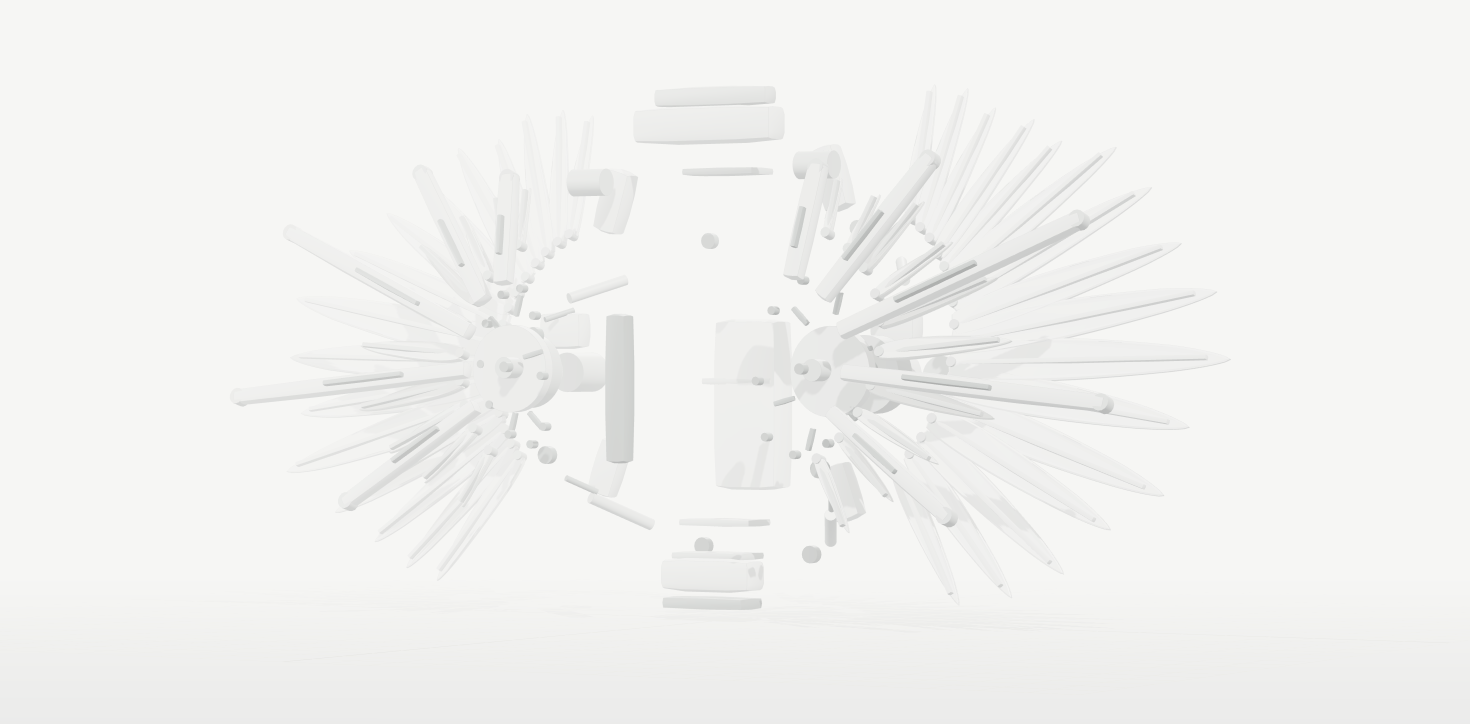
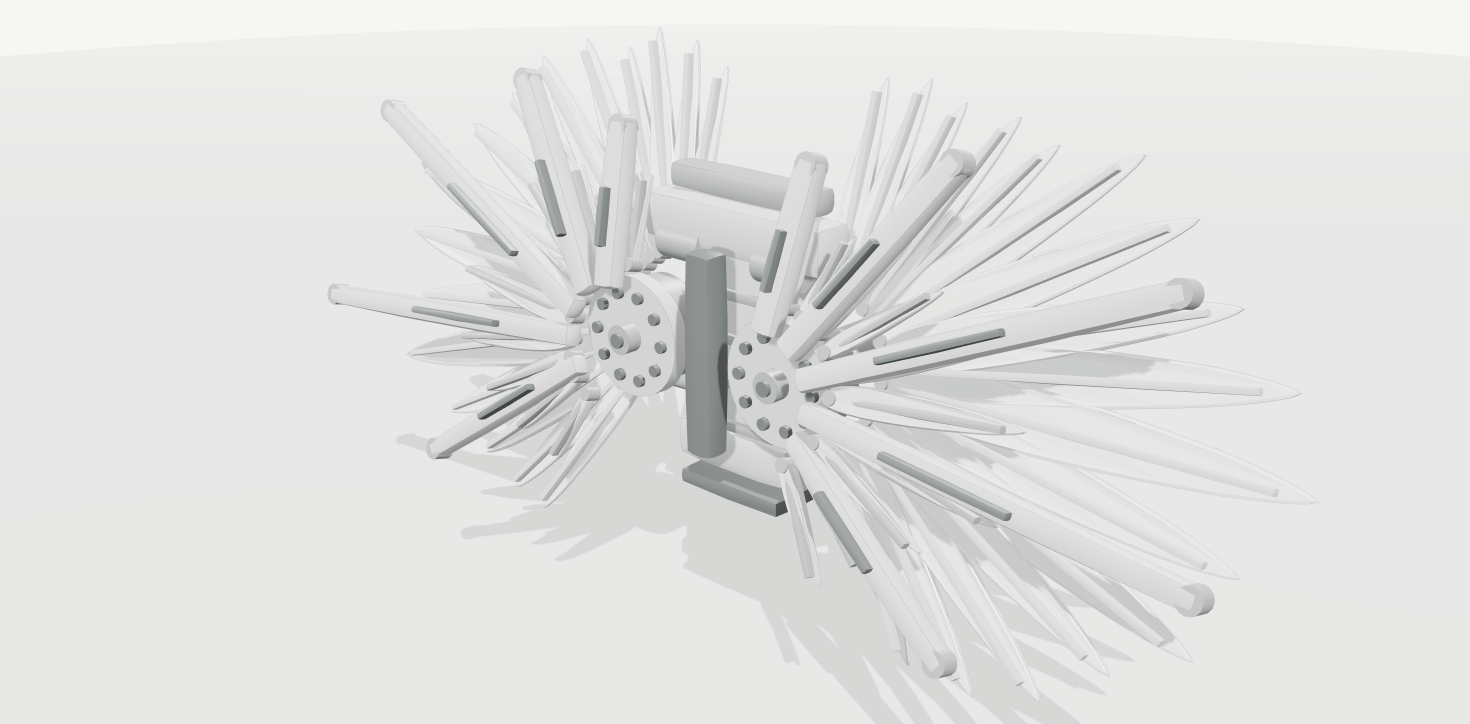
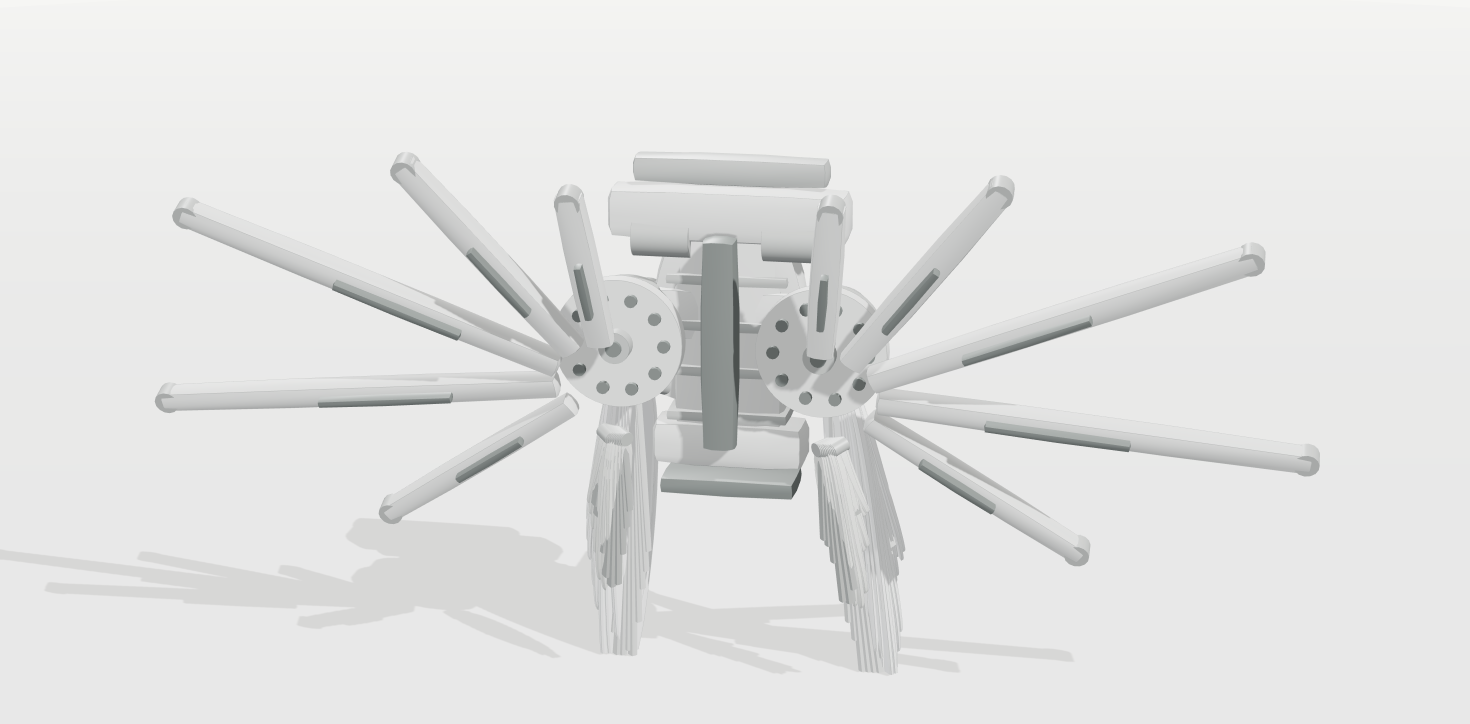
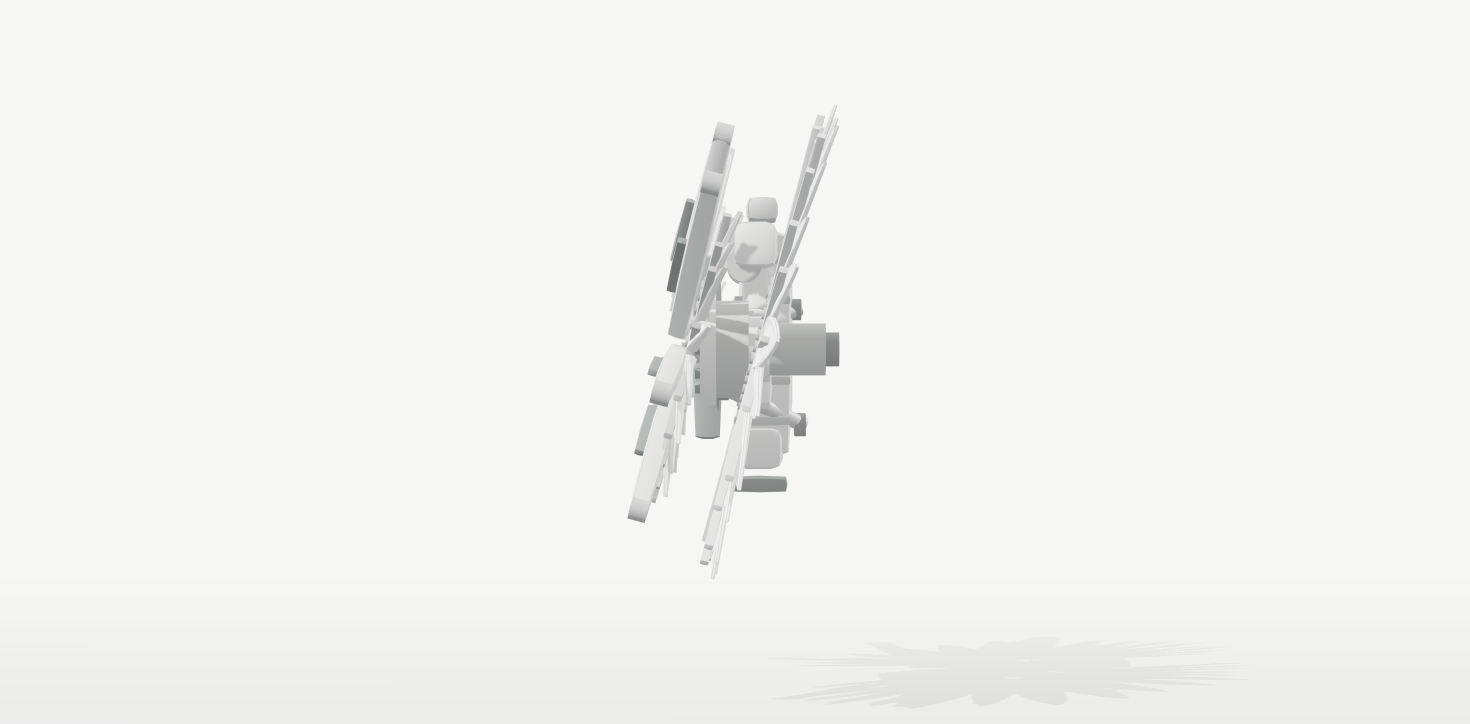
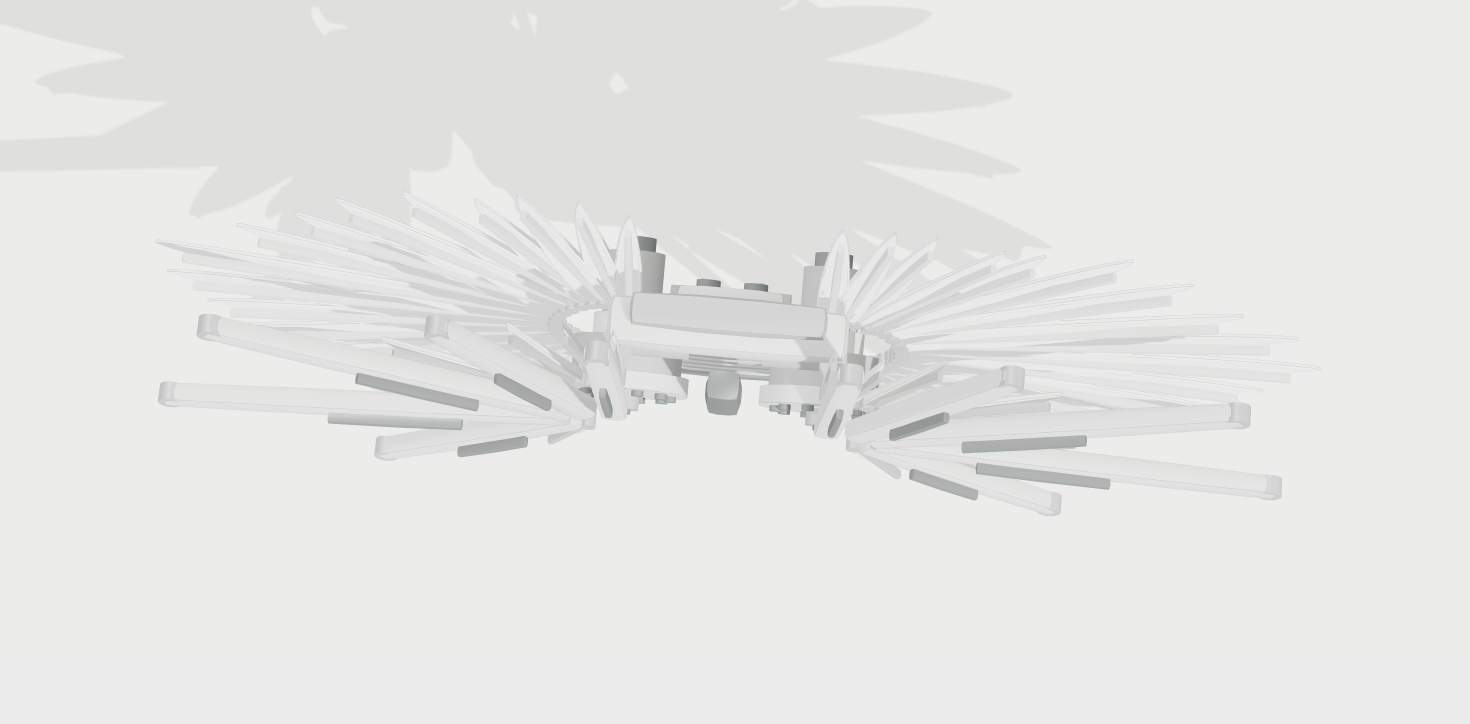
元件总数269个网格
三角面38,360
顶点92,090
绘制调用368
贴图0纯几何
外部模型文件0
以上为运行中模型的实测统计(scene.traverse 逐件累加),非设计估算值。全部几何体在页面加载时由 JS 现场生成,工程内不含任何 .glb / .obj / .fbx 或贴图文件。
01装配层级
模型由「中央背板总成 + 左右翼总成」构成,两翼完全对称,均以关节中心为局部原点。每个单侧机翼内部再分为两个分总成:关节分总成(承载与驱动,折叠时不动)与羽扇分总成(可折叠的叶片束)。
mechanical-wings (model)
├─ 中央背板总成 spine · 15 件 · 承载两翼、贴合背部
│
├─ 右翼总成 root @ (+155, 0, 0)
│ ├─ 关节分总成 mount · 34 件 · 关节盘 / 电机 / 支撑臂 / 液压杆
│ └─ 羽扇分总成 fan · 93 件 · 结构肋 + 羽片 2 层 · 折叠动画作用对象
│
└─ 左翼总成 root @ (−155, 0, 0) · 镜像构建(角度按 180°−θ 映射,位置 x 取反)
├─ 关节分总成 mount · 34 件
└─ 羽扇分总成 fan · 93 件
02元件明细
2.1 中央背板总成(15 件)
| 元件 | 数量 | 实测规格(mm) | 图纸材质 | 白模分级 | 建模方式 |
|---|---|---|---|---|---|
| 背板本体 | 1 | 175 × 400 × 96,圆角 R22 | 铝合金 | frame | roundedBox() |
| 上部横轭 | 1 | 368 × 84 × 82,R20 | 铝合金 | frame | roundedBox() |
| 下座板 | 1 | 238 × 76 × 86,R20 | 铝合金 | frame | roundedBox() |
| 前导轨 | 1 | 56 × 330 × 52,R14 | 钛合金 | dark | roundedBox() |
| 肩托 | 1 | 300 × 46 × 56,R14 | 工程塑料 | joint | roundedBox() |
| 底盖 | 1 | 212 × 30 × 100,R10 | 碳纤维 | dark | roundedBox() |
| 竖向加强肋 | 5 | 190 × 20 × 104,R8,间距 72 | 铝合金 | joint | roundedBox() 阵列 |
| 关节连接轴 | 2 | ⌀62 × 88,轴向 X | 钛合金 | joint | cyl(axis:'x') |
| 关节座 | 2 | 70 × 150 × 62,外倾 0.30 rad | 铝合金 | frame | roundedBox() + 旋转 |
2.2 关节分总成(每侧 34 件网格 × 2)
| 元件 | 数量 | 实测规格(mm) | 图纸材质 | 白模分级 | 说明 |
|---|---|---|---|---|---|
| 外压环 | 2 | ⌀198 × 28 | 钛合金 | frame | Z = +44,最外侧环件 |
| 关节主盘 | 2 | ⌀172 × 62 | 铝合金 | joint | Z = +4,关节承力主盘 |
| 轴承座 | 2 | ⌀116 × 100 | 钛合金 | frame | Z = −14,轴系支撑 |
| 轴承内圈 | 2 | ⌀80 × 92 | 钛合金 | dark | Z = +6,压装配合面 |
| 中心轴 | 2 | ⌀48 × 44 | 钛合金 | joint | Z = +62 |
| 轴端盖 | 2 | ⌀24 × 22 | 工程塑料 | dark | Z = +80 |
| 轮辐 | 12 | 52 × 13 × 14,6 根均布 | 碳纤维 | dark | 分度圆 ⌀112,Z = +48 |
| 锁紧螺栓 | 20 | ⌀19 × 22,10 颗均布 | 钛合金 | dark | 分度圆 ⌀144,Z = +56 |
| 驱动电机 | 2 | 缸体 ⌀92 × 110 + 端盖 ⌀60 × 30 | — | joint / dark | Z = −108 / −172,内置后置 |
| 关节支撑主臂 | 2 | 115 × 85 × 58,R16 | 铝合金 | frame | 关节 → 背板传力 |
| 关节支撑副臂 | 2 | 70 × 130 × 50,外倾 0.34 rad | 铝合金 | frame | 下方斜撑 |
| 液压杆 | 4 | 全长 152 / 171,缸体 ⌀27,杆 ⌀14,耳环 ⌀40 | 铝合金 + 钛合金 | joint / dark | 每侧 2 支对角布置,共 4 支 |
| 数量口径:表中「数量」按图纸口径计(台 / 支 / 颗 / 根);单侧网格共 34 件 —— 关节本体 6 + 轮辐 6 + 螺栓 10 + 电机 2 + 支撑臂 2 + 液压杆 8(每支含缸体、活塞杆、2 只耳环)。 | |||||
2.3 羽扇分总成(每侧 93 件 × 2)
| 元件 | 数量 | 实测规格(mm) | 图纸材质 | 白模分级 | 说明 |
|---|---|---|---|---|---|
| 主结构臂 | 10 | 长度 262 / 390 / 605 / 644 / 399,截面 46 × 38 | 铝合金 | frame | 每侧 5 根,张角 84° / 54° / 24° / −6° / −36°,位于 Z = +98 前景层 |
| 臂端铰 | 10 | ⌀38 × 30 | 钛合金 | joint | 结构臂末端关节 |
| 臂身加强肋 | 10 | 0.32 L × 14 × 20 | 碳纤维 | dark | 结构臂中段附板 |
| 主羽片 | 32 | 长 322–622,宽 44–86,厚 8.5 | 聚碳酸酯 | blade | 每侧 16 片,Z = −48(最背层) |
| 覆羽 | 20 | 长 137–311,厚 11.1 | 工程塑料 | bladeLow | 每侧 10 片,0.58 尺度,Z = +72(前层) |
| 羽片中脊 | 52 | 0.94 L × 13.5 × 17.5 | 铝合金 | frame / joint | 每片一片,叶片骨架 |
| 羽根铰 | 52 | ⌀23 × 26 | 钛合金 | joint | 每片一处,羽片旋转铰点 |
数量核对:中央背板 15 + 关节分总成 34×2 + 羽扇分总成 93×2 = 269,与实测网格总数逐项吻合。
图纸标注的「关节组件 ×2、电机 ×2、液压杆 ×4、羽片 ×16(每侧)」全部对应落实;羽片按图纸口径 16 片/侧,另加覆羽 10 片/侧形成前后层次。
变更记录:原设计的三层羽片(主羽 16 + 覆羽 A 14 + 覆羽 B 10 / 侧)已按需求移除中层「覆羽 A(bladeMid)」,现为两层,全模型元件数由 353 降至 269。另:模型页原先的 SVG 尺寸标注层(随相机实时投影的总宽 / 总高 / 纵深 / 折叠宽引线)已按要求移除,各项尺寸改由本文件与图注给出。
变更记录:原设计的三层羽片(主羽 16 + 覆羽 A 14 + 覆羽 B 10 / 侧)已按需求移除中层「覆羽 A(bladeMid)」,现为两层,全模型元件数由 353 降至 269。另:模型页原先的 SVG 尺寸标注层(随相机实时投影的总宽 / 总高 / 纵深 / 折叠宽引线)已按要求移除,各项尺寸改由本文件与图注给出。
03白模材质分级
白模不做任何贴图与颜色,仅用 4 级明度区分结构层次,便于观察形体关系。下表为各级材质在模型中的实际占用元件数(实测)。
| 分级 | 色值 | 粗糙度 / 金属度 | 用途 | 元件数 |
|---|---|---|---|---|
| blade 叶片 | #FDFDFB | 0.38 / 0.02 | 主羽片 | 32 |
| bladeLow 底层 | #EAEBE6 | 0.52 / 0.04 | 覆羽 | 20 |
| frame 骨架 | #DEDFDC | 0.52 / 0.08 | 背板、结构臂、外压环、主羽中脊 | 55 |
| joint 关节 | #BFC2BF | 0.40 / 0.18 | 关节盘、轴件、铰点、覆羽中脊 | 100 |
| dark 深件 | #8E9592 | 0.44 / 0.26 | 螺栓、轮辐、导轨、活塞杆、加强肋 | 62 |
另叠加一层 EdgesGeometry 边线(共 98 条 LineSegments,色 #7F8482,透明度 0.42,折角阈值 26°),用于强化机械转折;可一键关闭得到纯素模效果。
04关键几何参数
| 项 | 取值 | 作用 |
|---|---|---|
| 关节中心定位 | X = ±155 | 两翼旋转中心间距 310 |
| 羽扇张角范围 | +90° → −58°(跨度 148°) | 正上方一支羽片指向天顶,最外侧向下收 |
| 羽尖包络 | 椭圆 rx 740 / ry 440 | 横向长、纵向短的椭圆包络,决定整体轮廓 (长度 L(θ)=1/√((cosθ/rx)²+(sinθ/ry)²)) |
| 羽根起始半径 | 118 | 避开关节盘(⌀198/2 = 99)并留 19 余量 |
| 羽片宽长比 | 0.138 | 主羽片宽度系数;覆羽各行分别为 1.04 / 1.02 倍 |
| 整扇外倾角 | −15° | 羽扇圆锥化,形成 366 的纵深而非平面扇 |
| 层间 Z 偏置 | −48 / +72 / +98 | 主羽 / 覆羽 / 结构肋,形成两层叠压 + 前景钢结构 |
| 随机扰动 | 角度 ±2.4°,长度 ±14% | 确定性伪随机(种子 20261009),避免机械感过强 |
05尺寸实测与图纸对照
| 尺寸 | 图纸标称 | 模型实测 | 偏差 | 原因 |
|---|---|---|---|---|
| 翼展(总宽) | 1800 | 1800 | 0 | 以此为基准对整体做等比校准 |
| 总高 | 900 | 849 | −51 | 椭圆包络 ry = 440 的自然结果,未拉伸补偿 |
| 纵深 | 500 / 520 | 366 | −134 | 受外倾角 −15° 限制;加大外倾会牺牲正视图的平铺观感 |
| 折叠宽 | 420 | 622 | +202 | 关节中心间距 310 + 关节半径 99,仅关节件已占约 510;图纸 420 与正视图关节比例难以同时成立 |
| 折叠高 | 900 | 985 | +85 | 羽束完全垂挂后的自然长度 |
| 单片羽片 | 320 | 322(指向天顶那一支) | +2 | 椭圆纵向半轴 440 − 羽根半径 118 恰好吻合 |
页面 HUD 中的尺寸卡片同样显示「实测值(图纸标称值)」,改任何一个建模参数后重新加载都会自动重算,不存在写死的数字。
06机构与动画
6.1 折叠机构
折叠是单一参数 p ∈ [0,1] 驱动的四自由度联动,同一套逻辑同时作用于羽片与结构肋,因此两翼严格对称:
- 扇面收拢——每片羽片绕自身羽根铰在扇面内旋转,向
−84°方向聚拢,收拢系数 0.08(张角跨度由 148° 压缩到约 12°); - 叶面贴合——每片羽片再绕自身长轴扭转 44°,使叶片由「面朝前」转为「侧立贴合」,成束后不互相穿插;
- 整体后倾——羽扇分总成绕 X 轴后倾 34°,使羽束贴向背部而非垂直悬空;
- 结构肋同步——5 根主结构臂按 1.06 倍系数同步收窄,保持与羽片的相对位置关系。
折叠过程中关节分总成(关节盘、电机、液压杆、支撑臂)保持不动,与「关节承载、羽扇折叠」的机构逻辑一致。可用底部滑杆或 F 键往复查看展开与折叠两种状态。
6.2 装配 / 拆解动画
「零件按序飞入拼成整体」与「整体散开成零件」两个效果共用同一个装配度参数 ASM.p(0 = 装配完成,1 = 完全散开),二者互为逆过程,因此也可以用滑杆停在任意中间状态做爆炸视图检查。
| 项 | 拆解(散开) | 装配(飞入拼合) |
|---|---|---|
| 位移距离 | 0.34 m | 3.2 m(自画面外飞入) |
| 旋转幅度 | 0.55 rad | 2.2 rad |
| 动画时长 | 2.0 s | 2.8 s |
| 错峰窗口 | 0.52 —— 后一件比前一件晚 52% 周期,形成"依次飞入"的节奏 | |
| 可动零件 | 249 件(共 269 个网格) | |
- 可动零件筛选——排除「母件本身也是网格」的子件(如结构臂上的端铰与加强肋,共 20 件),否则位移会与母件叠加;边线作为网格子对象自动跟随。
- 散开方向——以模型中心为原点取径向,再叠加 +0.45 的 Z 向偏置,使各层在纵深方向同时分离,散开时能看清「主羽 / 覆羽 / 结构肋」的前后层次;方向会换算到各零件的父级局部空间,因此折叠状态下同样成立。
- 按序飞入——每件带独立时间窗:中央背板 0.03 → 关节分总成 0.15 → 主结构臂 0.34 → 羽片由内向外 0.54→0.92,配合 easeOutCubic 曲线(起步快、落位稳)。
- 姿态精确复位——旋转量取
sin(π·e),在 e = 0(到位)与 e = 1(完全散开)两端严格归零。实测装配完成后零件位置误差0、姿态误差4e-8,因此不会影响折叠动画的基准。 - 相机联动——镜头随装配度单调拉远(散开 +48% / 飞入 +26%),保证飞入与散开的零件都收在画面内;装配完成时严格回到各视图的预设距离,图纸视图的取景不受影响。
- 页面开场默认播放一次装配动画;A 装配、X 拆解,或拖动滑杆手动控制。
07视图与交互
六个相机预设
| 视图 | 视场角 | 快捷键 |
|---|---|---|
| 正视图 | 9°(近正交) | 1 |
| 侧视图 | 9° | 2 |
| 后视图 | 9° | 3 |
| 俯视图 | 9° | 4 |
| 立体 3/4 | 24° | 5 |
| 折叠态 | 14° | — |
操作方式
- 拖拽旋转 · 滚轮缩放 · 双指捏合(触屏)
- A 装配动画 · X 拆解动画 · F 折叠 · E 边线 · R 自动旋转
- 装配度 / 折叠度滑杆可停在任意中间状态
- 左上规格表列出模型几何实测值,括号内为设计蓝图的标称值,便于直接对照
- 制图视图用 9° 长焦压平透视,接近图纸的平行投影;立体视图用 24° 保留形体纵深
说明:正/侧/俯视之所以采用长焦而非透视,是因为翼展方向与视线重合时透视放大会达到 1.45 倍,导致侧视图轮廓与图纸的平行投影对不上。
08工程实现与性能
| 文件 | 体积 | 职责 |
|---|---|---|
| index.html | 3.1 KB | 页面骨架、HUD、操作台 |
| styles.css | 6.5 KB | 界面样式(与蓝图同一套视觉语言)、响应式、启动遮罩 |
| app.js | 35.6 KB | 几何构建、材质、灯光、相机控制器、折叠动画、装配 / 拆解动画、UI 交互 |
| vendor/three.min.js | 654 KB | Three.js r160(UMD 全局构建,非 ES Module,故双击 file:// 也能直接打开) |
- 几何生成策略——圆角盒由立方体顶点向内核收拢得到(
roundedBox());羽片为Shape + ExtrudeGeometry刀刃型截面,再按二次曲线做微量弯曲与尖端收薄;圆、轴、铰统一由cyl(r, h, seg, axis)生成。 - 性能——269 网格 / 38,360 三角面 / 368 draw call,另有 2048² PCFSoft 阴影与 5–13 m 线性雾;三角面数在移动端也属轻载。边线几何按几何体缓存(
WeakMap),同排 16 片羽片共用一份EdgesGeometry。 - 渲染——ACESFilmic 色调映射 + sRGB 输出,半球光 + 三点式方向光(主光投影、辅光、轮廓光),地面仅用于承接接触阴影,颜色与背景几乎同色。
- 单位——建模以米为单位(1 单位 = 1 m),图纸 mm 参数除以 1000 直接使用,最后按翼展 1800 mm 做一次等比校准并居中到原点。
09参数调整指引
| 想改什么 | 改哪里 | 预期效果 |
|---|---|---|
| 整体轮廓(更圆 / 更扁) | P.fan.rx / ry | 羽尖包络椭圆长短轴,直接决定正视图外形 |
| 羽片宽窄 | P.fan.widthRatio | 0.10 更尖锐稀疏,0.18 更饱满致密 |
| 羽片密度 | P.fan.rows[].n | 主羽 16 → 20 会让扇面更密,同步影响元件统计 |
| 层次厚度 | P.fan.rows[].k | 覆羽相对主羽的长度比例,0.55–0.85 之间较自然 |
| 纵深(俯视图厚度) | P.fan.cone | 外倾角越大纵深越大,但正视图会呈锥形 |
| 张角跨度 | P.fan.aStart / aEnd | 决定扇形张开范围与总高 |
| 折叠姿态 | P.fold.* | dir 收拢方向、squeeze 收拢紧度、tilt 后倾、twist 叶面贴合角 |
| 装配 / 拆解幅度 | ASM.tDist / tSpin | 散开距离与旋转幅度;飞入距离与时长同处可调 |
| 明度与质感 | MAT.* | 4 级明度的色值与粗糙度,可整体调冷 / 调暖 |
10模型视图